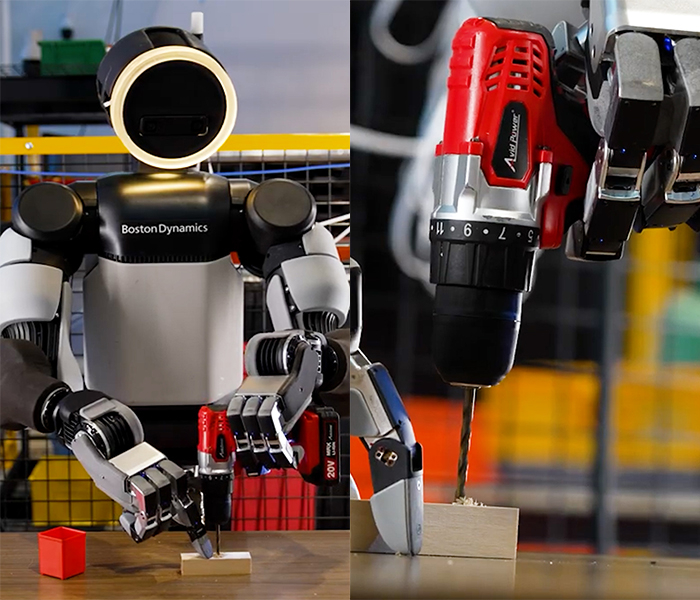
보스턴다이내믹스가 휴머노이드 로봇 '아틀라스'에 적용할 새로운 로봇 손을 공개했습니다.
이 신형 로봇 손은 기존 7자유도에서 13자유도로 늘었습니다. 사람과 비슷한 크기의 4손가락 구조로 설계됐습니다. 사람 손보다 약간 크고 평균적으로 더 강한 힘을 낼 수 있도록 만들었습니다. 손끝과 손바닥에는 압력을 감지하는 촉각 센서를 적용해 작은 접촉 변화까지 감지할 수 있습니다.
특이한 점은 새끼손가락이 없다는 것입니다. 개발 과정에서 연구진은 새끼손가락과 약지를 묶고 하루 동안 생활하는 실험을 진행했으며, 추가되는 조작성에 비해 비용과 전력 소모, 구조 복잡성이 커진다고 판단해 새끼손가락을 제외했습니다.
보스턴다이내믹스는 앞으로 강화학습과 시뮬레이션을 활용해 조작 능력을 높이고 공구 사용과 조립 등 실제 산업 현장에서 수행할 수 있는 작업 범위를 확대할 계획입니다.
이창민 기자 re34521@etnews.com