휴머노이드 로봇의 산업현장 활용을 위한 정교한 손 조작 능력이 중요해지면서 고품질 손동작 데이터 확보와 활용 기술 개발이 본격화되고 있다.
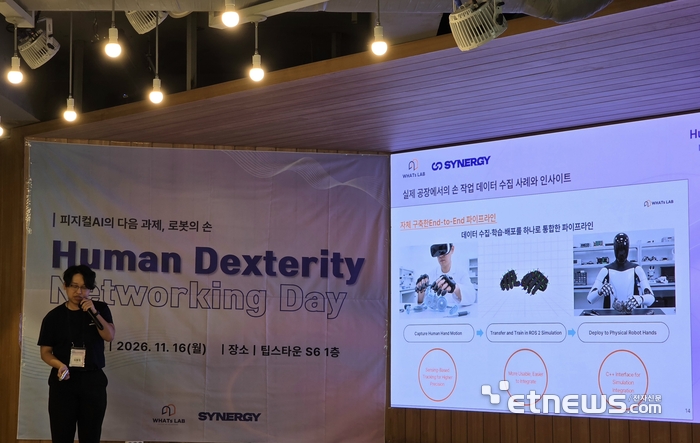
피지컬AI 데이터 기업 왓츠랩과 시너지는 16일 서울 강남구 팁스타운 S6에서 '휴먼 덱스터리티 네트워킹 데이'를 개최하고 휴머노이드 손 조작 기술과 학습 데이터 수집 방안을 공유했다.
심동현 왓츠랩 대표는 “자동차 제조공장의 케이블 하네스 연결이나 내장재 조립처럼 정교한 손동작이 필요한 작업은 여전히 사람이 많이 수행하고 있다”며 “로봇 하드웨어와 AI 기술이 발전하면서 이러한 작업까지 자동화하려는 수요가 커지고 있다”고 말했다.
심 대표는 기존 손동작 데이터 수집 기술의 한계를 지적했다. 카메라 기반 기술은 손이 물체에 가려지면 정확도가 떨어지고, 전자기장(EMF) 방식은 금속이 많은 제조현장에서 신호 간섭이 발생할 수 있다는 설명이다.
왓츠랩은 다양한 센서를 시험한 끝에 자체 개발한 관성측정장치(IMU) 기반 센서를 채택했다. 이를 적용한 '에어글러브 아틀라스'는 기존 면장갑 대신 개방형 밴드 구조로 설계해 장시간 착용에 따른 불편을 개선했다.
데이터 수집 방식도 확대하고 있다. 사람이 로봇을 직접 조작하는 텔레오퍼레이션뿐 아니라 작업자가 실제 제조현장에서 일하는 동안 손동작 데이터를 확보하는 기술을 개발했다. 로봇핸드가 바뀌어도 기존 데이터를 재활용할 수 있는 '크로스 임바디먼트' 기술도 제공하고 있다.
스마트폰을 활용한 데이터 수집을 위해 안드로이드 기반 소프트웨어 배포를 시작했으며, 촉각 데이터 수집 기술도 개발하고 있다.
심 대표는 “로봇의 손 조작 능력을 높이려면 양질의 데이터를 더 많이 확보해야 한다”며 “손동작 데이터 수집에 필요한 하드웨어와 소프트웨어, 로봇 학습까지 연결하는 기술을 통해 로보틱스 시장의 병목을 풀어나가고자 한다”고 말했다.
이날 강병현 국제로봇자동화학술대회(ICRA) 2027 프로그램위원회 공동위원장(세종대 AI로봇학과 교수)은 로봇의 물리적 구조와 설계 최적화를 통한 작업 능력 향상의 중요성을 강조했다. 강 교수 연구팀은 모터 하나로 다양한 물체를 잡을 수 있는 웨어러블 로봇 장갑을 개발했으며, 왓츠랩과 함께 에어글러브에 힘 피드백 기능을 적용하는 공동연구를 진행하고 있다.
강 교수는 “이제는 연구실에서 로봇을 개발하는 데 그치지 않고 실제 산업현장에서 활용할 수 있도록 만드는 것이 더욱 중요해지고 있다”고 강조했다.
김명희 기자 noprint@etnews.com