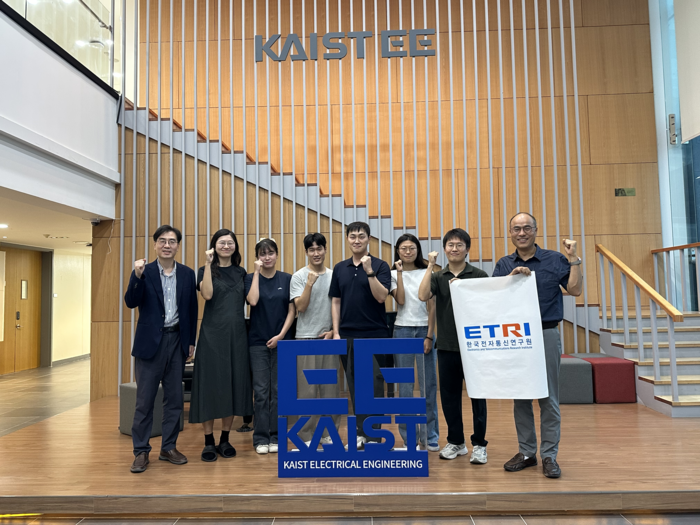
한국전자통신연구원(ETRI)과 한국과학기술원(KAIST) 연합팀이 로봇 길찾기 세계 대회 챌린지에서 1위를 차지했다. 처음 보는 공간에서 목적지를 찾아가는 로봇 인공지능(AI) 기술을 겨루는 대회였다. 해당기술은 정밀지도 없이 움직이는 제조·물류 로봇 등 피지컬 AI 핵심 이동기술로 활용될 전망이다.
ETRI는 KAIST와 연합팀을 구성해 스웨덴 말뫼에서 열린 세계적 컴퓨터비전 학술대회(ECCV 2026)의 VLNVerse 챌린지에서 전 세계 112개 참가팀 가운데 1위를 차지했다고 16일 밝혔다.
시각-언어 내비게이션(VLN)은 로봇이 사람이 내리는 자연어 명령을 이해하고, 카메라로 주변 환경을 살펴 스스로 목적지까지 이동하는 기술이다. '사람의 말'과 '눈앞의 공간'을 함께 이해해 길을 찾는 것이 핵심이다.
ETRI 필드로보틱스연구실과 KAIST 전기및전자공학부 명현 교수 연구팀은 'URL-FRRS'이름의 연합팀으로 참가했다.
최승민 ETRI 필드로보틱스연구실장은 “로봇이 스스로 '제대로 도착했는가'를 확인하고, 잘못 찾아갔다면 다시 목적지를 찾는 능력은 안내견 로봇이 시각장애인의 말을 안전한 이동으로 연결하는 데 꼭 필요한 기술”이라며 “국제 무대에서 검증한 기술을 국산 AI 반도체에서 실시간으로 동작하는 온디바이스 이동지능으로 발전시켜 실제 현장에 적용하겠다”고 말했다.
명현 교수도 “별도의 추가 학습 없이 대형 인공지능 모델을 로봇의 실제 상황 판단에 활용할 수 있음을 국제 무대에서 입증했다”며 “향후 사람과 공간을 함께 사용하는 배송·안내 등 다양한 서비스 로봇의 핵심 기술로 활용될 수 있을 것”이라고 말했다.
윤대섭 ETRI AI로봇·모빌리티연구본부장은 “첨단 GPU 자원의 적기 지원과 KAIST와의 긴밀한 협력이 세계 1위라는 성과로 이어졌다”며 “피지컬 AI 시대에 국산 로봇 이동지능 기술이 세계 시장을 선도할 수 있도록 연구개발에 더욱 힘쓰겠다”고 밝혔다.
김영준 기자 kyj85@etnews.com