숭실대학교는 AI안전성연구센터 최대선 교수 연구팀이 군집 드론의 적대적 물리 위협에 대한 대응 능력을 높이는 엣지 인공지능(AI) 제어 기술을 개발했다고 17일 밝혔다.
외부 위협을 회피하고 편대를 회복하는 과정에서 연산 부담과 제어 지연을 줄이는 기술로, 시뮬레이션을 통해 충돌 회피 성능을 개선한 것으로 나타났다. 연구 성과는 국제학술대회 ESWEEK 2026에 채택됐으며, 국제학술지 IEEE TCAD 특별호에도 게재됐다.
연구팀에 따르면 드론과 로봇처럼 현실 공간에서 행동하는 피지컬 AI는 외부의 물리적 위협에 노출될 수 있다. 특히 여러 드론이 함께 움직이는 군집 비행에서는 위협을 회피하는 과정에서 대형이 흐트러질 수 있으며, 이를 복원하려는 동작이 회피 행동을 방해하기도 한다. 피지컬 AI 보안 관점에서는 위협 상황에서도 필요한 제어를 적시에 수행하고, 위험이 줄어든 뒤 정상적인 협력 동작을 회복하는 능력이 중요하다.
연구팀은 군집 드론을 추격하는 가상의 외부 위협을 시뮬레이션 환경에 구현했다. 위협 드론은 목표의 움직임에 따라 추격 경로를 지속적으로 변경하고, 주변 장애물을 피해 접근하도록 설정했다. 연구팀은 적대적 위협이 존재하는 환경에서 군집 드론이 충돌을 회피하면서 편대를 회복할 수 있는지 평가했다.
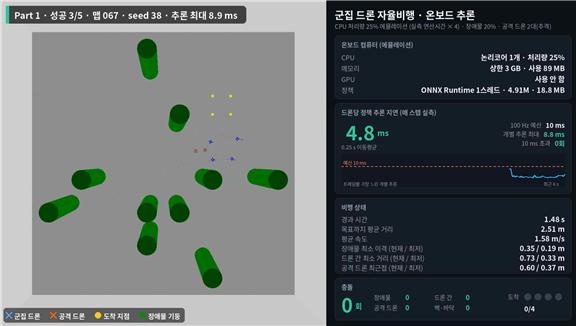
이 과정에서 핵심 과제는 제한된 연산 자원으로 복잡한 제어 연산을 처리하는 것이다. 드론에 탑재되는 소형 컴퓨터는 즉각적인 회피 동작과 편대 유지에 필요한 연산을 동시에 처리해야 한다. 편대 전체의 위치를 재설정하는 복잡한 계산으로 비행 제어가 지연되면 접근하는 위협에 대한 대응도 늦어질 수 있다.
연구팀은 제어 과정을 정상 비행, 위협 회피, 편대 복귀 등 세 가지 상태로 구분했다. 위험이 커지면 회피를 우선하고, 위험이 줄어들면 편대 복귀를 거쳐 정상 비행으로 전환하도록 설계했다. 이를 통해 위협 회피와 편대 유지 동작이 동시에 작용하면서 제어 명령이 불안정해지는 문제를 줄였다.
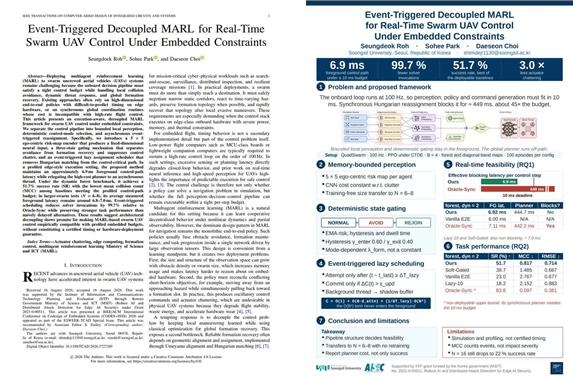
시간이 오래 걸리는 편대 재배치 계산은 비행 제어 과정과 분리해 별도로 수행하도록 했다. 드론은 새로운 계산이 완료될 때까지 기다리지 않고, 가장 최근에 확정된 배치 정보를 활용해 제어를 이어간다. 또한 재배치 계산이 필요한 경우에만 이를 실행하도록 설계해, 매 제어 단계마다 재배치를 계산하는 비교 방식보다 계산 호출 횟수를 약 99.7% 줄였다.
소형 탑재 컴퓨터의 실행 환경을 고려한 CPU 성능 측정 결과, 주요 비행 제어 처리 시간은 약 6.9밀리초(ms)로 나타났다. 이는 초당 100회 제어를 수행할 때의 제어 주기인 10ms보다 짧은 시간이다. 드론 수를 6~8대로 늘린 실험에서도 평균 제어 처리 시간은 약 6.8~7.0ms 수준을 유지했다.
위협 드론 2대가 존재하는 복잡한 숲 환경에서 충돌 없이 비행한 평가 회차의 비율은 51.7%로, 비교 대상인 기존 AI 제어 방식의 23.0%보다 28.7%포인트 높았다. 평가 회차당 평균 충돌 횟수도 약 2.77회에서 0.82회로 감소했다. 이는 제한된 제어 시간 내에 외부 위협과 장애물에 대응하는 성능이 개선됐음을 보여준다.
이번 연구는 엣지 AI 기반 군집 드론이 적대적 물리 위협에 대응하는 과정에서도 제어를 지속하고 편대를 회복할 수 있는 기반을 마련했다는 데 의미가 있다. 이러한 제어 구조는 재난 현장 수색이나 시설 점검 등 여러 드론이 복잡한 환경에서 공동으로 임무를 수행하는 상황에 활용될 수 있다.
이번 연구는 시뮬레이션과 통제된 컴퓨터 환경에서 검증됐다. 연구팀은 향후 실제 드론 환경에서의 작동 여부와 다양한 위협 조건에 대한 대응 성능을 확인하고, 현장 적용을 위한 AI 제어 기술을 고도화할 계획이다.
이번 연구는 과학기술정보통신부의 지원을 받아 정보통신기획평가원(IITP)이 전담하는 '엣지 AI 보안을 위한 Robust AI 및 분산 공격탐지기술 개발' 과제의 일환으로 수행됐다. 논문 제목은 'Event-Triggered Decoupled MARL for Real-Time Swarm UAV Control Under Embedded Constraints'이다.
이경민 기자 kmlee@etnews.com