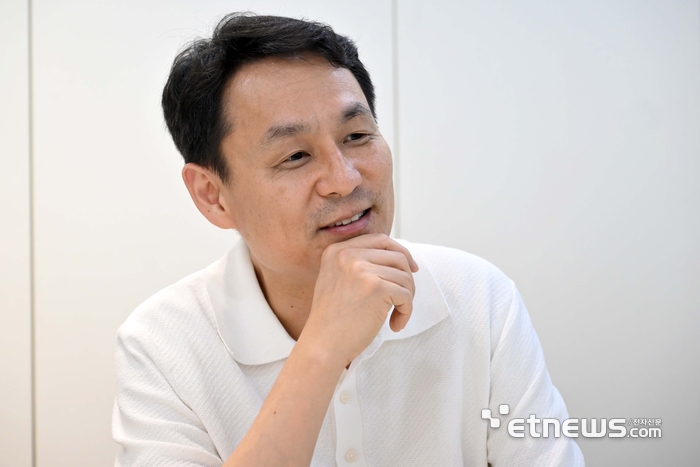
“로봇과 기계의 궁극적인 목적은 인간을 닮는 것이 아니라 인간을 위한 것이어야 합니다.”
조규진 서울대 로보틱스 국가연구소 초대 소장은 세계적으로 불붙은 휴머노이드 경쟁을 바라보며 로봇 기술의 목표부터 다시 생각해야 한다고 강조했다. 사람처럼 생기고, 걷고, 뛰고, 춤추는 로봇 자체가 기술의 종착점이 될 수 없다는 것이다.
조 소장은 “휴머노이드는 폼팩터 중 하나일 뿐”이라며 “로봇이 멋있으면 안 되고 로봇을 쓰는 사람과 만드는 사람이 멋있어야 한다”고 말했다. 휴머노이드가 필요한 곳에는 휴머노이드를 쓰되 사람이 하는 동작을 그대로 흉내 내는 것보다 작업의 본질과 물리적 원리를 찾아 더 효율적인 로봇을 만들어야 한다는 설명이다.
지난달 18일 공식 개소한 서울대 로보틱스 국가연구소도 이 같은 '인간 중심' 철학을 내세웠다. 돌봄·웨어러블·수술 로봇 등 사람 주변과 몸 가까이에서 활용되는 로봇을 연구하고, 바디·브레인·디지털 트윈·휴먼 밸류를 축으로 세계 최고 수준의 원천기술을 만드는 것이 목표다.
전자신문은 창간 44주년을 맞아 조 소장에게 휴머노이드 경쟁의 현주소와 한국 로봇 산업의 과제, 국가연구소가 그리는 미래 로봇 연구 방향을 물었다.
조 소장은 한국 로봇 산업의 경쟁력을 높이기 위한 핵심 과제로 특정 휴머노이드 기술보다 '생태계'를 꼽았다. 대학 교육과 연구, 제조, 창업이 연결되고 연구자가 단기 성과가 아닌 새로운 기술에 도전할 수 있는 환경이 있어야 5년, 10년 뒤 세계 시장을 이끌 로봇이 나올 수 있다는 것이다.
다음은 조규진 서울대 로보틱스 국가연구소장과의 일문일답.
-최근 휴머노이드가 세계 로봇 산업의 중심에 서 있다. 연구소는 오히려 '인간 중심 로봇'을 내세웠다.
▲휴머노이드는 폼팩터 중 하나일 뿐이다. 휴머노이드를 쓰다가 다른 것을 쓰게 될 가능성도 많다고 본다.
저는 정말 사람들에게 도움이 되는 로봇을 만들고 싶다. 제가 자주 하는 말이 있다. “로봇이 멋있으면 안 되고 로봇을 쓰는 사람과 로봇을 만드는 사람이 멋있어야 한다”는 것이다. 로봇이 그냥 멋있는데 나한테 도움이 안 되는 것보다 눈에는 잘 안 보여도 나한테 도움이 되는 것이 정말 좋은 기술이다. 중요한 것은 휴머노이드 자체가 목적이 돼서는 안 된다는 것이다.
-결국 인간에게 필요한 일을 하는 것이 중요하다는 의미인가.
▲맞다. 로봇과 기계의 궁극적인 목적은 인간을 닮는 것이 아니라 인간을 위한 것이어야 한다.
자동화의 역사를 보면 기계가 사람을 그대로 흉내 내는 방식으로 발전한 것이 아니다. 제가 자주 드는 예가 세탁기다. 사람이 빨래하는 모습을 그대로 따라 했다면 로봇 팔이 옷을 하나씩 문지르는 기계가 됐을 수도 있다. 그런데 누군가는 '세탁의 원리가 무엇인가'를 생각했다. 옷과 옷 사이에 마찰을 만들면 된다는 원리를 찾아 통을 돌리는 방식을 만들었다. 그래서 많은 옷을 한꺼번에 세탁할 수 있었고 집집마다 세탁기가 들어갈 수 있었다.
로봇도 사람이 하는 모습을 그대로 재현하는 것보다 문제의 본질을 찾아 사람에게 도움이 되는 가장 좋은 방법을 찾아야 한다.
-그렇다면 현재 휴머노이드 기술은 사람을 얼마나 닮았다고 평가하나.
▲지금의 휴머노이드는 굉장히 수동적인 로봇이다. 인공지능(AI) 덕분에 동작을 만드는 것은 훨씬 쉬워졌다. 예를 들어 물건을 잡을 때 사람이 어떻게 잡는지를 측정하고 관절 각도 데이터를 모아 반복 학습시키는 식이다.
하지만 사람은 그렇게 움직이지 않는다. 물건을 잡을 때 관절 각도 하나하나를 계산하지 않는다. 형상을 보고 손 모양을 만들고 움직이는 과정에서 햅틱과 비주얼 피드백을 받는다. 현재 휴머노이드는 생긴 것만 사람처럼 생긴 기계라고 할 수 있다. 사람이 움직이는 원리와 구조를 그대로 쓰는 것은 아니다.
사람을 반드시 그대로 따라 해야 한다는 뜻은 아니다. 하지만 사람이 하는 일을 하려면 자연이나 사람이 활용하는 어떤 원리는 따라야 한다고 본다.
-그 원리를 로봇에 적용한다는 것은 어떤 의미인가.
▲제가 연구했던 소금쟁이 로봇을 예로 들 수 있다. 소금쟁이는 가볍고 작지만 물 위에서 점프할 수 있다. 다리 관절 하나하나의 각도를 제어해서 만든 것이 아니라 자연에 있는 원리를 이해하고 그 원리를 기반으로 설계했기 때문에 가능했다.
사람 손도 굉장히 복잡하지만 우리는 매우 간단하게 제어한다. 이런 원리를 로봇에 녹여야 한다. 지금 휴머노이드는 이런 원리를 충분히 사용하지 않기 때문에 굉장히 많은 데이터가 필요한 것이다.
-AI와 데이터를 많이 확보하면 결국 해결할 수 있지 않나.
▲피지컬 세계와 디지털 세계는 완전히 다르다고 생각한다. 디지털 세계에서는 데이터를 굉장히 많이 넣으면 복잡한 문제도 풀 수 있다. 바둑도 그렇다. 하지만 피지컬 세계에는 컨택이 있다. 물건을 잡고 움직여야 하고 안전 문제도 있다.
언어모델은 오류가 나도 사람이 고칠 수 있지만 피지컬 AI 로봇은 바디 자체가 그대로 액션을 한다. 잘못 작동하면 사고가 날 수 있다.
그래서 저는 물리 자체가 갖는 지능을 중요하게 본다. 모든 것을 컴퓨터가 계산할 필요가 없다. 자동차 앞바퀴를 생각하면 된다. 좌우 바퀴 속도가 달라야 할 때 AI가 매번 제어하는 것이 아니라 기계적인 메커니즘으로 해결한다. 그래서 AI는 그 위에서 '왼쪽으로 가라', '오른쪽으로 가라' 정도의 판단만 하면 된다. 로봇도 원리를 먼저 만들고 그 위에 AI를 얹어야 한다.
-중국 휴머노이드가 달리고 춤추는 모습이 잇따라 공개된다. 이런 퍼포먼스를 기술력으로 봐도 되나.
▲저는 엄청난 착시 현상이라고 생각한다.
무엇을 봐야 하느냐 하면 결국 환경과의 상호작용, 컨택을 봐야 한다. 로봇이 바닥하고만 상호작용하면 상대적으로 쉽다. 평면에서 균형을 유지하면 된다. 서울대에서도 학부생들이 로봇을 춤추게 하고 백덤블링도 한다.
그런데 물건을 잡는 것은 다르다. 3차원 공간에서 정확해야 한다. 사람은 너무나 쉽게 하는 일이 로봇에는 굉장히 어렵다. 속도까지 빨라지면 동역학이 달라진다. 그래서 춤추고 달리는 모습만 보고 실제 사람이 하는 일을 곧 대체할 수 있다고 생각하면 안 된다.
-앞으로 로봇 경쟁력은 어디서 결정된다고 보나.
▲저는 결국 사용성이 중요하다고 본다. AI는 상당 부분 평준화될 가능성이 있다. 누가 더 사용성이 좋은 것을 만드느냐의 싸움이 될 것이다. 사용성에는 소프트웨어뿐만 아니라 하드웨어도 들어간다. 얼마나 가볍고 편한지, 사람이 얼마나 쉽게 사용할 수 있는지가 중요하다.
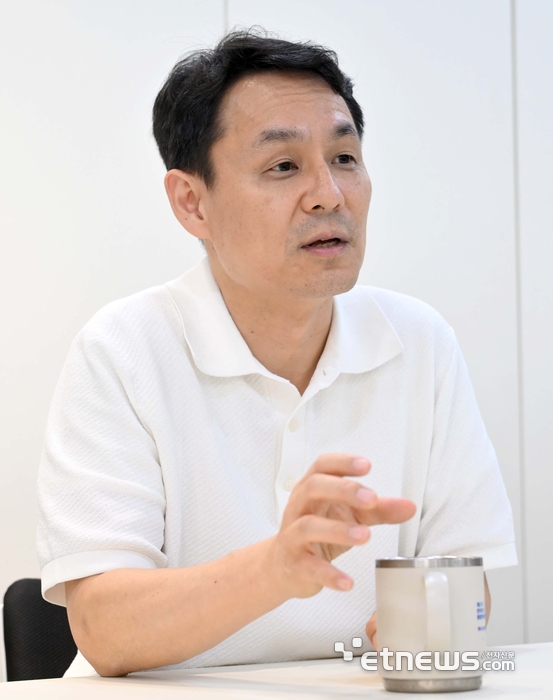
-서울대 로보틱스 국가연구소가 추구하는 인간 중심 로봇은 구체적으로 어떤 모습인가.
▲방향은 명확하다. 인간 중심 피지컬 로봇이다. 돌봄 로봇, 웨어러블 로봇, 수술 로봇 등을 생각하고 있다. 이미 그런 로봇들이 있지만 기존 기술을 조금씩 발전시키자는 것이 아니라 완전히 혁신적인 것을 만들어보자는 것이다.
정말 옷처럼 입을 수 있는 웨어러블 로봇이 있을 수 있다. 돌봄 로봇도 꼭 휴머노이드일 필요가 없다. 평소에는 의자처럼 있다가 필요할 때 일어나 사람을 도와줄 수도 있다. 수술 로봇도 부드러운 상태로 몸속 깊숙이 들어갔다가 작업할 때 단단해지는 방식을 생각할 수 있다. 사람 주변에 있는 것부터 사람이 입는 것, 몸속에 들어가는 것까지 인간을 중심으로 필요한 로봇을 연구하는 것이다.
-기존 대학 연구소와는 다른 연구 생태계를 만들겠다고 했다.
▲저희는 세계 최고 연구를 하는 것을 목표로 한다. 참여 교수님들은 이미 좋은 연구를 하고 계신 분들이다. 큰 방향은 함께 잡되 그 안에서는 자유롭게 연구할 수 있어야 한다. 하다가 아닌 것 같으면 방향을 바꿔도 된다. 대신 결과는 세계 최고여야 한다.
교육과 연구, 창업도 따로 놀아서는 안 된다. 교육에서 연구로, 연구에서 창업으로 이어져야 한다. 결국 그 모든 것을 연결하는 것은 사람이다.
저는 연구소가 '용광로'가 됐으면 한다. 용광로에는 여러 분야를 섞는다는 의미도 있지만, 학교 안에 있는 연구를 충분히 뜨겁게 끓여 밖으로 내보낸다는 의미도 있다. 다양한 학과와 연구자, 학생이 이곳에서 섞이고 연구 성과가 창업과 산업으로 이어지는 구조를 만들고 싶다.
-중국과 한국의 로봇 경쟁력을 비교하면 가장 큰 차이는 무엇인가.
▲생태계다. 저는 10년 전부터 그렇게 생각했다. 중국은 특정 기술 하나만 지원하는 것이 아니라 시스템을 만들어놓고 굉장히 많은 자원을 투입한다. 대학에 가보면 큰 메이커 스페이스가 있고 학생들을 교육하는 스태프도 따로 있다. 기업, 창업, 제조 생태계도 잘 만들어져 있다.
우리도 지금부터라도 제발 생태계에 관심을 가지면 좋겠다. 휴머노이드 기술 하나만 볼 것이 아니라 휴머노이드를 만드는 기업이 여러 개 나올 수 있는 생태계가 있는지를 봐야 한다. 중국에서 많은 휴머노이드 회사가 빠르게 나올 수 있었던 것은 기술만의 문제가 아니다.
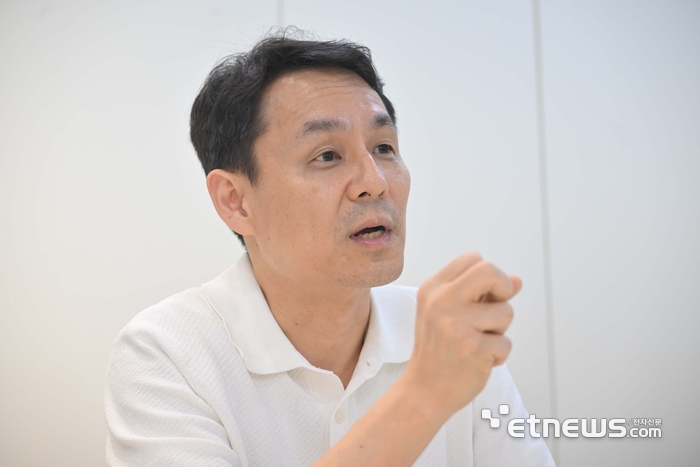
-한국에도 그런 생태계를 만들 수 있는 잠재력이 있다고 보나.
▲우리나라 학생들은 정말 훌륭하다. 창의적이고 손재주도 좋고 소프트웨어도 잘한다. 같이 모이면 팀워크도 잘한다. 이 사람들이 제대로 할 수 있는 환경만 만들어주면 된다.
그런데 지금은 과제 제안서를 쓰고 평가받는 데 너무 많은 시간을 쓴다. 저희 연구소만이라도 학생이 정말 원하는 연구를 하고 박사논문 자체가 평가가 되는 생태계를 만들어보고 싶다. 연구자에게 자부심도 심어줘야 한다. “당신은 세계 최고의 연구를 할 수 있다”고 믿어주고 실제로 그렇게 연구할 환경을 만들어줘야 한다.
-한국이 세계 최고 수준의 로봇 연구소를 만들 수 있다고 믿는 이유는 무엇인가.
▲우리에게는 정말 좋은 인재가 많다. 제가 학생들과 연구하면서 좋은 연구 결과를 만들어올 수 있었던 것도 학생들이 훌륭했기 때문이다. 기회를 주고 방향만 제시해주면 해내는 것을 직접 봤다. 해외에서 연구를 발표했을 때 다른 연구자들이 놀라고 부러워하는 것도 봤다. 한국에서 포닥을 하고 싶도록 만드는 것도 중요하다. 제가 예전부터 “MIT 박사가 우리 연구소로 포닥을 오는 게 꿈”이라고 했는데 실제로 이번에 왔다.
좋은 생태계를 만들면 좋은 사람들이 오고, 그 사람들이 다시 더 좋은 생태계를 만들 수 있다.
-연구소장으로서 궁극적으로 이루고 싶은 것은 무엇인가.
▲제 미션은 진짜 좋은 연구소 하나를 만드는 것이다. 여기에 왔더니 정말 대접해주고 좋은 생태계가 있고 서로 도와준다고 느낄 수 있는 곳을 만들고 싶다. 저도 우당탕탕할 것이고 앞으로 문제도 많이 생길 것이다. 그래도 꾸준히 그 방향으로 나갈 의지만 가지고 있으면 언젠가는 된다고 믿는다. 외국에서도 좋은 인재가 계속 오고 한국의 인재들도 해외로 나가지 않고 이곳으로 올 수 있다.
그게 제가 꿈꾸는 것이다.
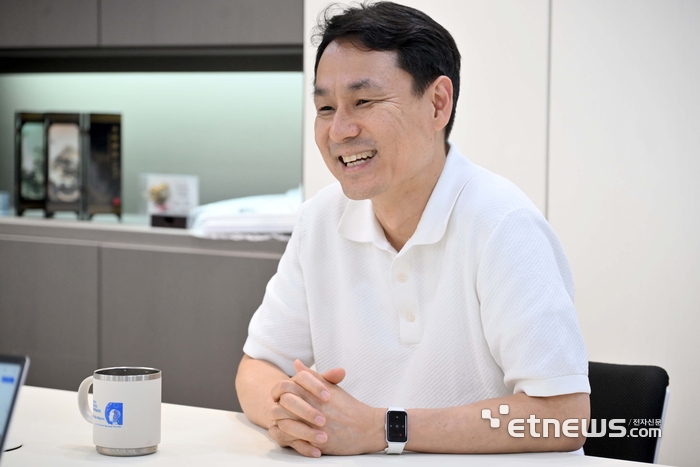
◆조규진 소장은 서울대 기계공학부 교수이자 로보틱스 국가연구소 초대 소장이다. 서울대에서 학·석사를 마치고 2007년 미국 매사추세츠공대(MIT)에서 기계공학 박사학위를 받은 뒤 하버드대에서 박사후연구원으로 연구했다. 2008년부터 서울대 교수로 재직하며 소프트로봇, 웨어러블 로봇, 생체모사 로봇, 종이접기 기반 변형 메커니즘 분야를 연구해왔다. 2014년 IEEE 로봇자동화학회(RAS) 젊은연구자상을 수상했으며, 2028~2029년 IEEE RAS 회장으로 활동할 예정이다. 2027년 서울에서 열리는 국제로봇자동화학술대회(ICRA 2027) 조직위원장도 맡고 있다.
김명희 기자 noprint@etnews.com