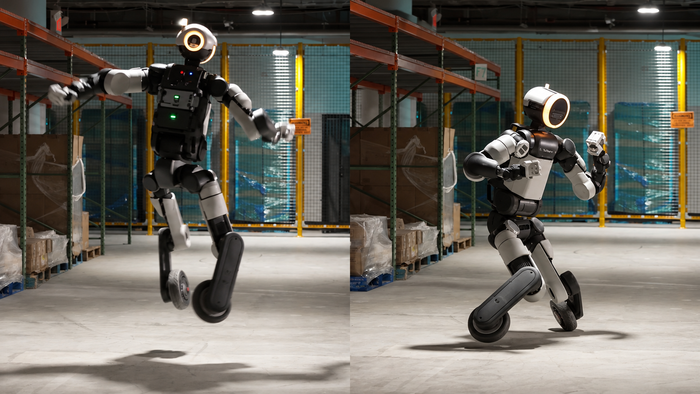
보스턴다이내믹스가 발 대신 바퀴를 장착한 머노이드 로봇 '아틀라스'의 실험 영상을 공개했습니다.
연구진은 별도로 제작한 연결 부품 하나를 이용해 기존 발을 스쿠터용 바퀴로 교체했습니다. 이렇게 개조된 아틀라스는 좌우로 미끄러지듯 이동하고, 공중에서 360도 회전하는 점프까지 선보였습니다. 이 가운데 좌우 이동은 AI가 바퀴를 활용하는 방법을 스스로 학습한 결과입니다. 360도 점프는 사람의 동작을 기록한 데이터를 활용했으며, 첫 시도에서 성공했다고 연구진은 설명했습니다.
연구진은 가상환경에서 수백만 번의 시뮬레이션을 통해 로봇을 학습시켰으며, 이렇게 익힌 움직임을 실제 로봇에서도 거의 그대로 구현했습니다. 이번 실험의 목적은 바퀴형 로봇의 상용화가 아니라 모터와 구동장치의 한계를 시험하고 AI 제어 기술을 검증하는 데 있습니다. 보스턴다이내믹스는 이번 연구에서 얻은 성과를 기존 아틀라스의 제어 기술 개선에도 활용하고 있다고 밝혔습니다.
이창민 기자 re34521@etnews.com