모빌린트가 공장·로봇과 국내 방산·위성 등 피지컬 인공지능(AI) 적용 무대를 지속 확장하고 있다. 서버와 소형 기기(온디바이스)를 묶어 공통 설계한 AI 칩으로, 현장에서 개발 및 검증 단계에 돌입했다.
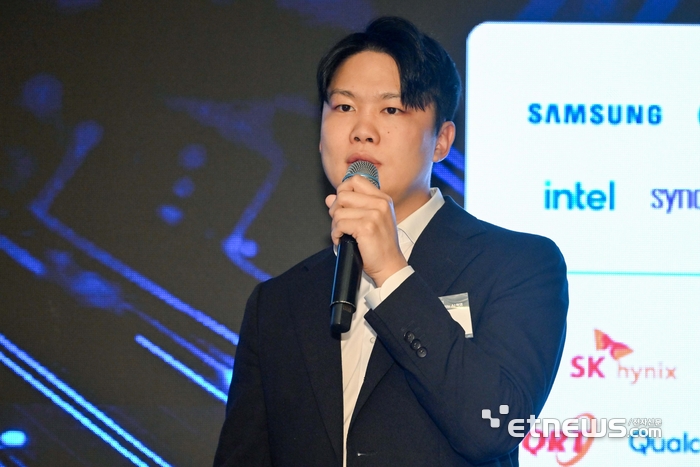
신동주 모빌린트 대표는 28일 전자신문 '테크서밋 2026'에서 “이제는 칩이 이론상 얼마나 빨리 계산할 수 있느냐가 아니라, 실제 현장에서 얼마나 효율적으로 추론을 해내느냐가 더 중요하다”고 강조했다.
모빌린트의 칩 기술은 최근 'K-온디바이스 인공지능 반도체 국가 과제' 6개 중 4개에 선정됐다. LG전자 휴머노이드 로봇과 가전, 두산로보틱스 협동로봇, 대동 자율 농작업 로봇용 칩 등을 개발 중이다.
방산 분야에서는 기존 폐쇄회로텔레비전(CCTV)에 인공지능 추론 기능을 더하는 방식을 검증하고 있다. 침입과 화재, 침수 상황을 감지하는 영상 감시 체계에 약 50개 현장 규모로 플랫폼을 공급한다. 위성에서는 궤도에서 먼저 분석한 뒤, 필요한 정보만 지상으로 보내는 방식을 테스트 중이다. 최근 교신 단계까지 완료해 추가 테스트도 준비 중이다.
이는 인공지능이 화면 안에서 일을 처리하던 시대를 지나, 공장과 도로, 로봇 같은 현장에서 성능을 따져야 하는 시대로 넘어왔기 때문이다. 최근 인공지능 모델 크기는 빠르게 커지는데 비해, 칩의 메모리 용량은 그만큼 늘지 않고 있다. 칩 사양에 적힌 이론상 초당 연산 횟수인 탑스(TOPS)가 높아도 현장에서 나오는 성능은 다를 수 있다. 같은 탑스라도 대기 시간이 길면 작업이 늦어진다.
모빌린트는 실제 모델에서의 처리 속도와 응답 시간, 연산 장치가 일하는 비율을 강조하고 있다. 정밀도를 섞어 메모리 부담을 줄이고, 컴파일러가 데이터를 다시 쓰게 하며, 코어를 늘려 성능을 조절하는 구조를 만들었다. 이 구조를 모빌린트의 서버용 '아리에스(ARIES)'와 기기용 '레굴루스(REGULUS)'가 공유한다.
공통 설계가 물리적 인공지능의 계산 자체를 빠르게 만드는 기술은 아니다. 다만 서버에서 맞춰 둔 모델을 작은 기기로 빨리 옮길 수 있으면, 로봇이나 장비가 현장에서 추론을 시작하는 시점도 앞당길 수 있다. 서버에서 검증한 모델을 현장 기기에 올려 쓰는 과정을 짧게 만들어, 현실에서 움직이기까지의 시간을 줄이려는 접근이다.
이 설계는 앞서 '국제고체회로학회(ISSCC) 2026'에 논문으로 발표됐다. 코어를 1개에서 8개까지 늘렸을 때의 확장성과 전력 효율 및 실제 모델 품질을 칩에서 측정, 실리콘 단계에서 실제로 설계가 작동함을 확인했다.
신 대표는 “설계에서 검증과 적용까지 이어 붙인 구현 수준이 차별점”이라며 “필요한 모델을 필요한 환경에서 효율적으로 실행하고 확장하는 데 집중하겠다”고 말했다.
이형두 기자 dudu@etnews.com