한국전자통신연구원(ETRI)이 피지컬 인공지능(AI) 핵심기술 10개를 한자리에서 선보인다.
ETRI는 5일 경기도 고양시 킨텍스 제1전시장 209호에서 'ETRI 피지컬AI 플레이그라운드' 기술 발표회를 개최한다.
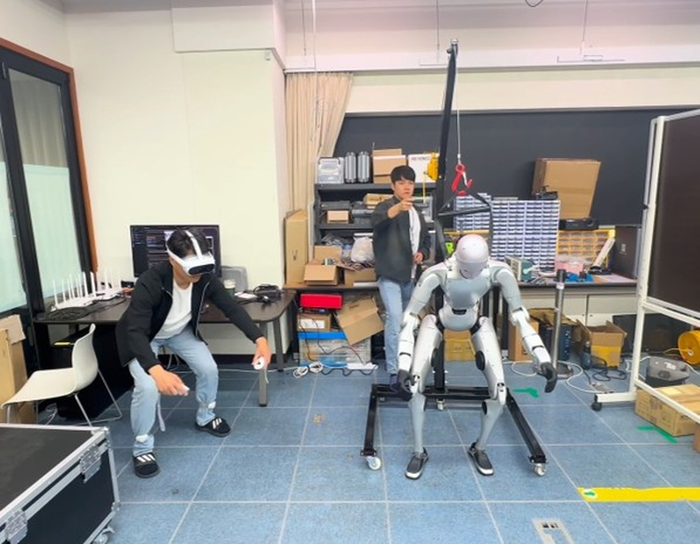
이번 발표회에서는 총 10개 기술 발표와 2개 초청 강연이 진행된다. 주요 발표 기술은 △사족보행로봇 AI-SBC 모델 실증 △악천후·비정형환경 자율주행 기술 △로봇학습데이터 허브(ROJI-Hub) △로봇핸드 촉각센싱 △웨어러블 슈트 초경량 제어 AI모델 △비정형 숲 환경 자율비행 수색 △VLA(Vision-Language-Action) 모델 학습 시연데이터 취득 △휴머노이드 로봇 파운데이션 모델(RFM) △ 상황변화에 강인한 피지컬AI 로봇작업 계획 △ 발화 제스처 및 경청 행동 자동 생성 기술 등이다.
이 중 사족보행로봇 AI-SBC 모델 발표에서는 고성능 컴퓨팅 자원이 필요했던 로봇 AI를 손바닥 크기의 소형컴퓨터로 빠르고 효율적으로 실행하는 최적화 기술과 이를 안내견 로봇에 적용한 협력 사례를 소개한다.
로봇학습데이터 허브(ROJI-Hub)는 다양한 로봇의 작업 데이터를 수집·관리하고, 필요한 동작을 학습하는 데 활용하도록 지원하는 일종의 '로봇 학습 도서관'이다. 현재 컵 쌓기, 물체 옮기기 등 14만개의 로봇 작업에 대한 140만건 이상의 작업 수행 영상 데이터를 구축했으며, 로봇이 필요한 작업을 학습할 수 있도록 관련 데이터를 검색하고 활용하는 기능을 제공한다.
로봇핸드 촉각센싱 기술은 사람의 손처럼 촉감을 느끼는 전자피부를 활용해 로봇이 물체를 섬세하게 다루고 사람과 안전하게 상호작용하도록 지원하는 차세대 촉각센싱 기술이다.
초청 강연에서는 유지환 한국과학기술원(KAIST) 교수가 '소프트 로봇의 펼침 동작을 활용한 자동 착용형 의복기술'을 주제로 유연한 로봇 기술을 활용해 의복 착용을 지원하는 연구를 소개한다. 이어 ETRI 윤우한 책임연구원은 시각장애인의 안전한 보행을 지원하기 위한 안내견 로봇 연구 'SA-VLM V2'를 발표한다.
유원필 ETRI 피지컬AI연구소장은 “피지컬AI는 AI가 디지털 공간을 넘어 현실 세계를 이해하고 직접 행동하며 사람과 상호작용하는 새로운 기술혁신의 출발점”이라며 ”이번 발표회를 통해 ETRI의 로봇지능 연구성과를 산업계와 공유하고, 산·학·연 협력을 확대해 대한민국 피지컬AI 기술의 글로벌 경쟁력을 높이는 계기가 되길 기대한다”고 밝혔다.
김영준 기자 kyj85@etnews.com